function [ success ] = example_pi_controller
kp = 3;
ki = 0.05;
ea09com_init;
ea09com_bind( 8809 );
ea09com_setAddress( '172.26.254.254', 8809 );
send_RFV;
while( 0 == [num_FV] )
ea09com_update;
end;
takeFirst_FV
for motor = 0:2
%set monitoring of motor 0,1,2 on
send_SetMMONITOR( motor, 1 );
send_SetMCTRL( motor, 2 );
end;
tstart = clock;
i = zeros(1,3);
u = zeros(1,3);
numReceived = zeros(1,3);
%run for 10s
while( etime(clock,tstart) < 2 )
while( [num_MessageA(0)]-numReceived(1) == 0 || [num_MessageA(1)]-numReceived(2) == 0 || [num_MessageA(2)]-numReceived(2) == 0 )
ea09com_update
end;
numReceived(1) = num_MessageA(0);
numReceived(2) = num_MessageA(1);
numReceived(3) = num_MessageA(2);
for motor = 1:3
messageA = last_MessageA( motor-1 );
speed_setpoint = messageA(3);
actual_speed = messageA(4);
e = speed_setpoint - actual_speed;
i(motor) = i(motor) + e;
u(motor) = kp * ( e + ki * i(motor) );
if( u(motor) > 255 )
u(motor) = 255;
elseif( u(motor) < -255 )
u(motor) = -255;
end;
end;
u
send_SetControlPoint( u(1), u(2), u(3), 0 )
end;
for motor = 0:2
%set monitoring of motor 0,1,2 on
send_SetMMONITOR( motor, 0 );
send_SetMCTRL( motor, 1 );
end;
index = zeros(1,3) + 1;
startTime = 0;
num_MessageA( 0 );
messageA = takeFirst_MessageA(0);
startTime = messageA(2);
while( [num_MessageA(0)] > 0 && [num_MessageA(1)] > 0 && [num_MessageA(2)] > 0 )
for motor = 1:3
messageA = takeFirst_MessageA(motor-1);
mytime(motor,index(motor)) = messageA(2) - startTime;
speed_setpoint(motor,index(motor)) = messageA(3);
actual_speed(motor,index(motor)) = messageA(4);
current(motor,index(motor)) = messageA(5);
control_point(motor,index(motor)) = messageA(6);
index(motor) = index(motor) + 1;
end;
end;
ea09com_close;
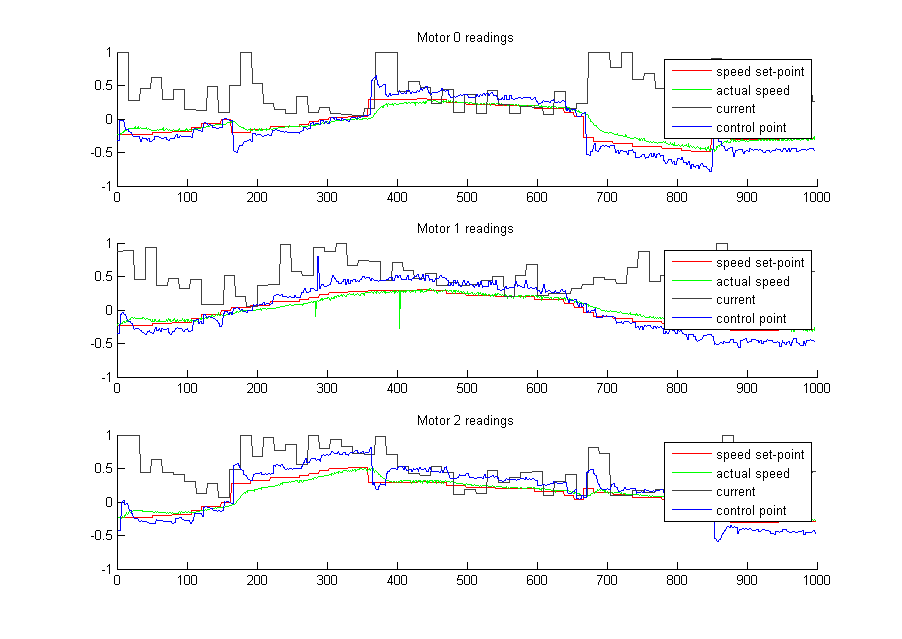
for motor = 1:3
subplot(3,1,motor);
hold;
title(['Motor ', num2str(motor-1), ' readings']);
plot( mytime(motor,:), speed_setpoint(motor,:) / 255, 'Color', [1 0 0] );
plot( mytime(motor,:), actual_speed(motor,:) / 255, 'Color', [0 1 0] );
plot( mytime(motor,:), current(motor,:) / 4096, 'Color', [0.3 0.3 0.3 ] );
plot( mytime(motor,:), control_point(motor,:) / 255, 'Color', [0 0 1] );
legend( 'speed set-point', 'actual speed', 'current', 'control point' );
hold;
end;